 AI Engineer
From VLM/VLA's to Embodied Agents — Armen Aghajanyan, Perceptron AI
Perceptron主张用统一的“具身基础模型”整合感知、具身推理与控制,并通过自动选择高价值视觉令牌、联合训练多类目标来缓解多模态数据稀疏和上下文不足。演讲者称,这一路线可提高机器人策略的成本效率、数据效率与环境鲁棒性,但也明确承认时空理解和可靠部署仍未完全解决。
10 个关键观点
AI EngineerPerceptron主张用统一的“具身基础模型”整合感知、具身推理与控制,并通过自动选择高价值视觉令牌、联合训练多类目标来缓解多模态数据稀疏和上下文不足。演讲者称,这一路线可提高机器人策略的成本效率、数据效率与环境鲁棒性,但也明确承认时空理解和可靠部署仍未完全解决。
10 个关键观点
 AI Engineer
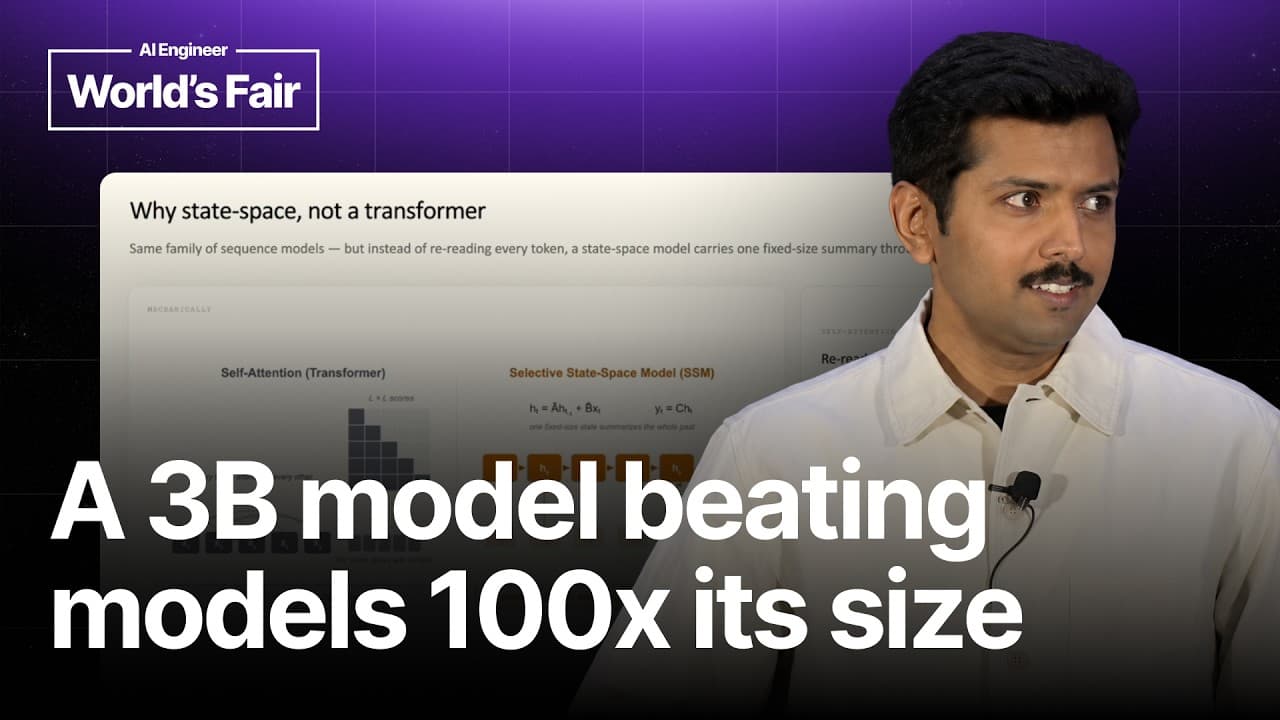
Sarvam Vision以30亿参数的状态空间模型、块级OCR、四阶段训练和面向22种印度语言的数据与评测体系,在单GPU可运行的规模下实现了有竞争力的文档智能能力。其核心价值不只是识别文字,而是以主权可控的方式将印度大量未数字化文档转化为可用知识。
9 个关键观点
 The Pragmatic Engineer
设计工程的核心不是把界面做得漂亮,而是理解用户、技术材料与系统约束,并把复杂产品压缩成可理解的名称、动作和决策。AI显著加速原型和实现,却仍难以替代空间思考、文化判断、团队协作与设计品味。
10 个关键观点
 a16z
访谈主张以信任、自由探索和项目实践重构大学,让年轻人挑战既有观念,而不是被课程、考试和过早职业化锁定。AI将使个性化学习和更自治的组织成为现实,但自由仍需以边界、合作能力、品格与责任为基础。
9 个关键观点